近日,智慧城市学院智能感知与数字孪生团队以“Neighborhood-scale barrier-free accessibility assessment using handheld LiDAR point cloud”(基于手持LiDAR点云的社区尺度无障碍可达性评估)为题,在国际学术期刊《Computers, Environment and Urban Systems》(中科院1区Top,影响因子8.9)发表研究论文。论文作者包括智慧城市学院陈茂霖副教授、姬翠翠副教授、硕士研究生丁健伟,以及重庆市测绘科学技术研究院正高级工程师薛梅、武汉大学赖旭东教授和湖北工业大学王明威副教授。
随着人口老龄化加剧,社区无障碍通行环境日益受到关注。然而,现有无障碍可达性研究多集中于城市和区域尺度,社区内部面向轮椅通行的精细化环境数据仍较为缺乏。尤其在老旧社区和山地社区等复杂环境中,台阶、路缘及局部地面起伏等因素可能影响轮椅通行,而常规现场调查方法难以实现连续、精细的数据采集。针对这一问题,依托手持LiDAR灵活、高效获取三维环境信息的优势,论文提出了一套面向社区尺度的无障碍可达性评估框架,并公开了配套的手持LiDAR社区点云数据集。
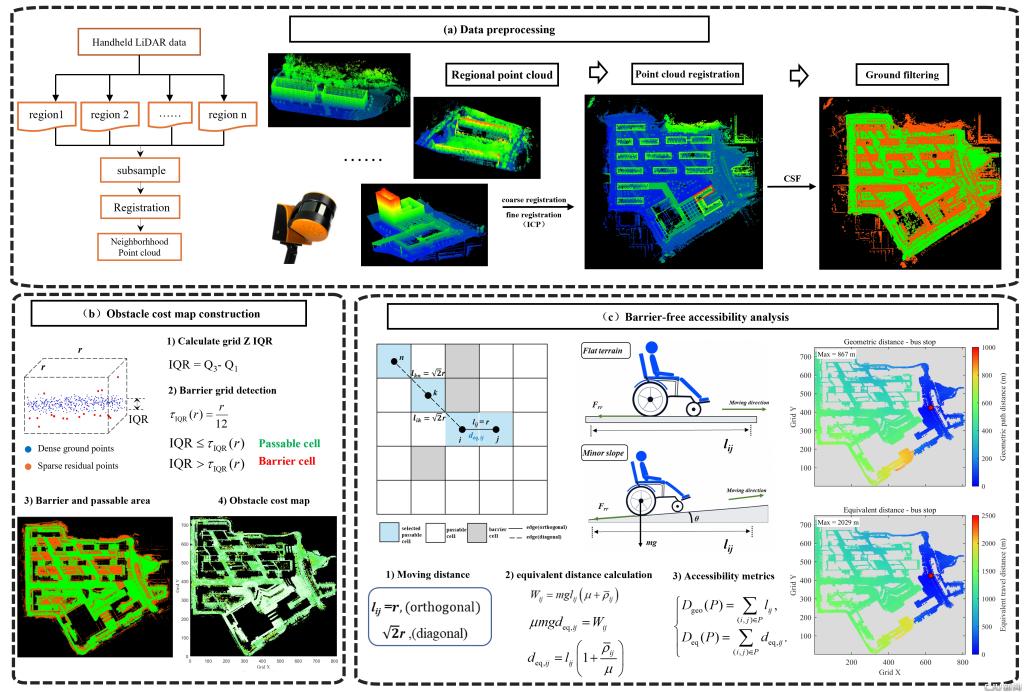
图1 基于手持LiDAR点云的无障碍可达性评估技术路线
论文提出了基于点云高程四分位距(Interquartile Range,IQR)的近地障碍识别方法,通过局部高程变化特征识别台阶、路缘及绿化边界等影响轮椅通行的障碍。在此基础上,利用轮椅滚动过程中的做功等效关系,将地表起伏带来的附加通行负担折算为等效出行距离,并结合路径分析计算不同功能节点的可达区域和通行距离,实现对社区无障碍通行条件的精细化评估。
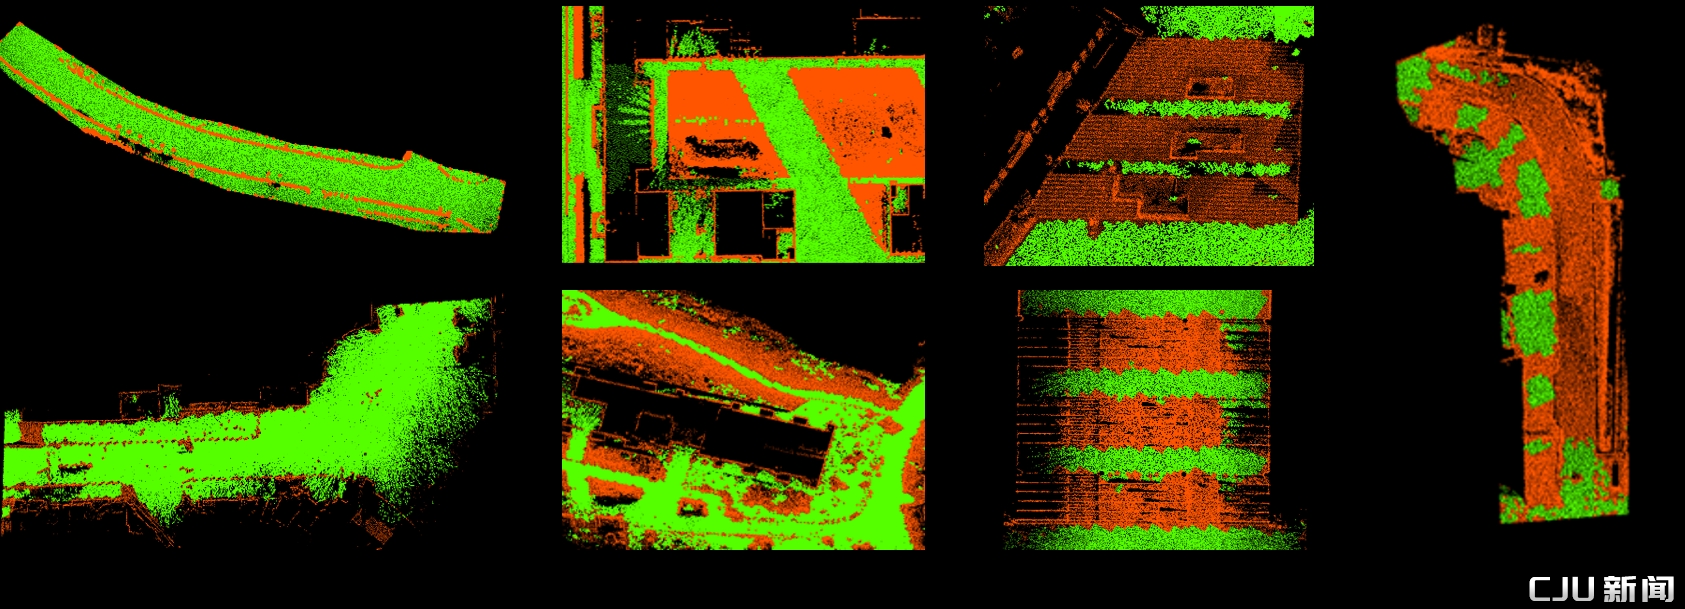
图2 典型障碍识别结果
在重庆市平坦社区、山地社区和校园等典型场景的应用中,该评估框架揭示了不同环境下的无障碍通行问题。平坦社区主要表现为局部障碍造成的路径绕行,山地社区则受到地形和台阶等因素影响,部分区域的通行受到限制。在此基础上,通过对典型台阶区域开展无障碍改造模拟,分析改造前后的通行条件变化,为社区无障碍设施的针对性改造提供量化参考。
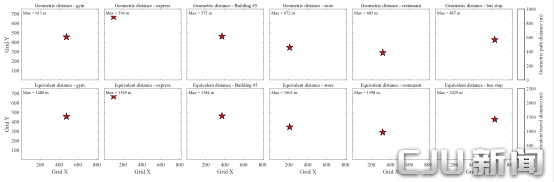
图3 平坦社区无障碍可达性分析结果
本研究得到国家自然科学基金(42301459、42671591)、自然资源部地理国情监测重点实验室开放基金(2025NGCM04)、重庆市自然科学基金(CSTB2024NSCQ-MSX0652)、重庆市研究生导师团队建设项目(JDDSTD2022002)以及重庆交通大学研究生科研创新项目(2026S0049)的资助。
引用信息:Chen M, Ding J, Xue M, et al. Neighborhood-scale barrier-free accessibility assessment using handheld LiDAR point cloud[J]. Computers, Environment and Urban Systems, 2027, 131: 102538.